R-01 · AI 影像 · 方法
拿 Blender 當線稿:運鏡不用抽卡
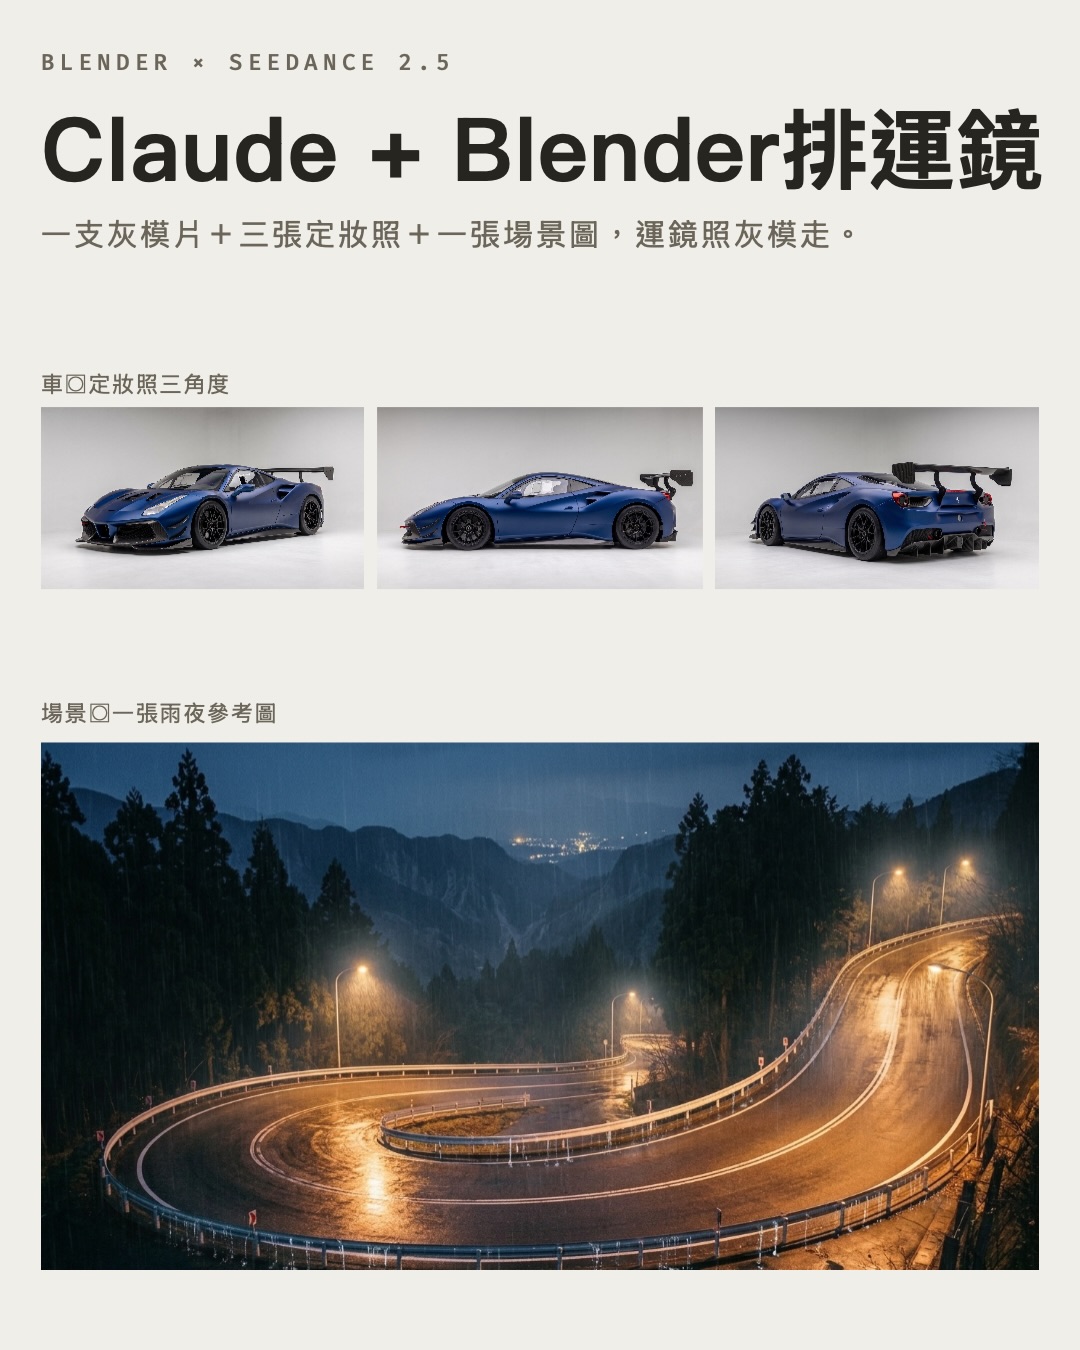
你會知道:一支灰模片+三張定妝照+一張場景圖,怎麼讓 Seedance 2.5 照著你排好的運鏡走。這是後面幾篇(單板、中央車站、H3)的起點。
IG 原文 · 2026.08.31這樣呀 運鏡可以不抽卡
拿Blender當做線稿
我不是用Higgsfield做的
因為我還在嘗試看看差異,我是在開源畫布上做的走API接fal ,3D是Claude 做的。
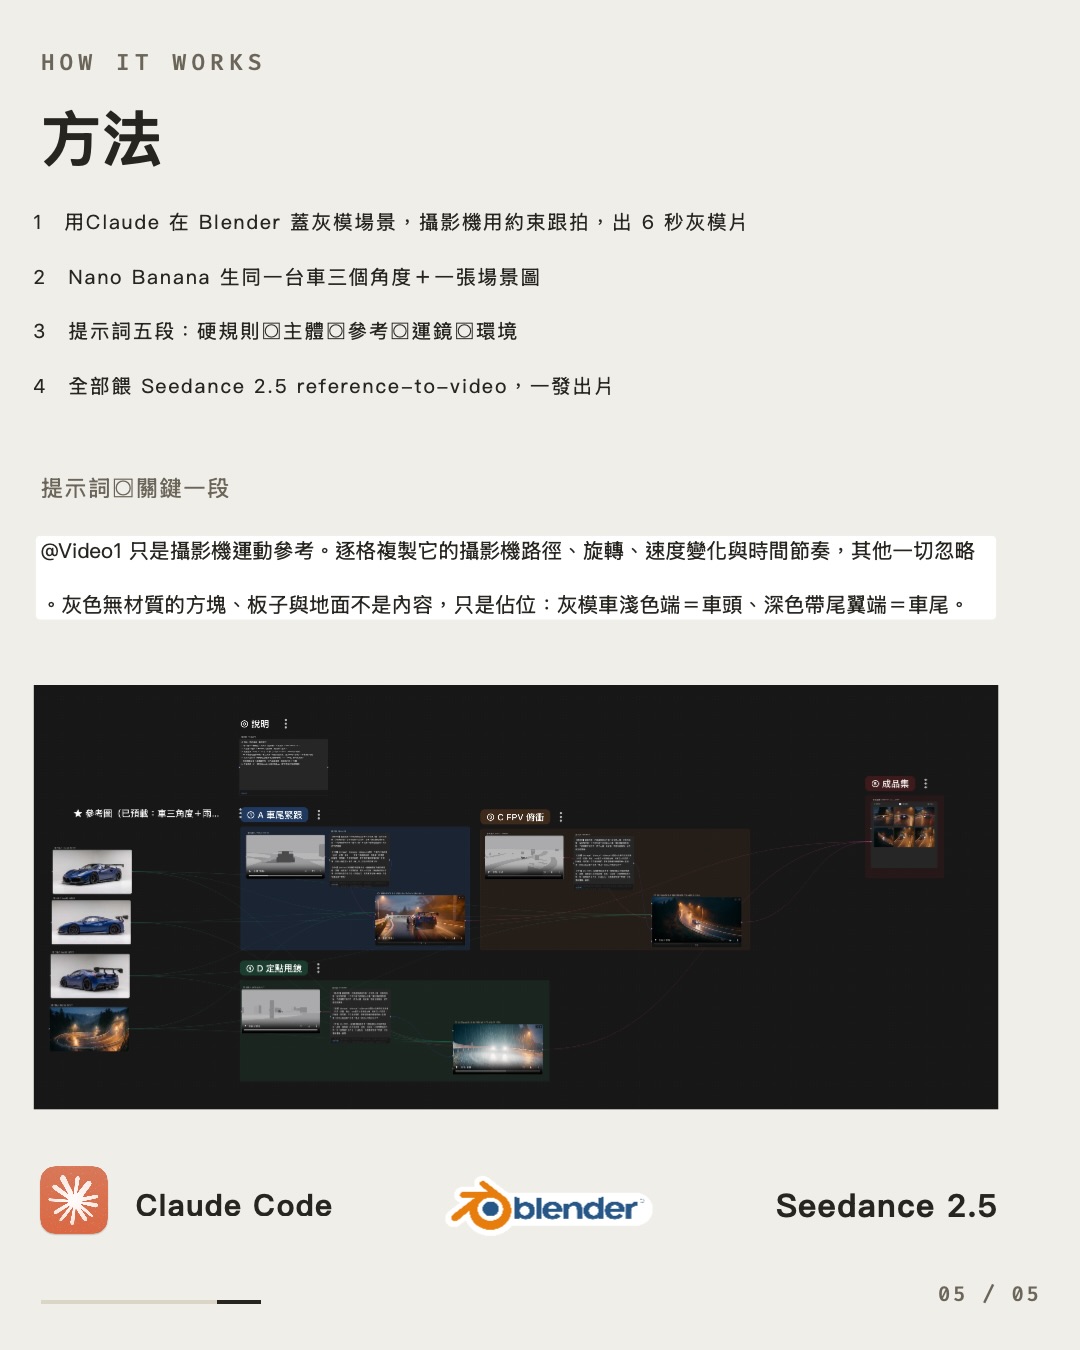
方法:四步
- 用 Claude 在 Blender 蓋灰模場景,攝影機用約束跟拍,出一支 6 秒灰模片。
- 用 Nano Banana 生同一台車的三個角度(定妝照)+一張場景圖。
- 提示詞五段:硬規則/主體/參考/運鏡/環境。
- 全部餵給 Seedance 2.5 reference-to-video,一發出片。
關鍵在「參考」那一段:告訴模型 @Video1 只是攝影機運動參考,灰色方塊不是內容、只是佔位,還要講清楚灰模車哪一端是車頭。換車款只動【主體】。
每一頁在講什麼
- 輸入:車的三角度定妝照+一張雨夜山道參考圖。
- 成片 vs 灰模:上=Seedance 2.5 成片、下=Blender 灰模(@Video1)。
- 第二個機位,同上對照。
- 第三個機位,同上對照。
- 方法:四步驟、提示詞關鍵那一段、畫布截圖;工具=Claude Code、Blender、Seedance 2.5。
三個機位的提示詞(可複製)
輸入檔要自備:提示詞裡的 @Video/@Image(灰模片、定妝照、場景圖)沒有附在這頁,換成你自己的檔案,編號對上就好。灰模怎麼做見 R-01 Blender 灰模。
Seedance 2.5 reference-to-video · 6 秒。@Image1–3=車的三個角度、@Image4=雨夜山道、@Video1=灰模片。五段只有【運鏡】不一樣。
A · 貼車尾低角度跟拍過彎時鏡頭被慣性甩向彎外
【硬規則】畫面裡唯一的載具就是這台車。沒有無人機、沒有四軸機、沒有飛行器、任何時刻都不出現第二台車。攝影機是隱形視點,不是場景中的物件,絕不入鏡。車從第一格就在畫面內,絕不用空路開場。

【主體】@Image1、@Image2、@Image3 是同一台車的三個角度(斜前、正側、斜後)——整支片都是這台車:同車型、同塗裝、同輪圈、同尾翼,不改任何細節。參考圖中攝影棚裡的車=主體車;雨夜山路空景=場景。車上不出現任何標誌或文字。

【參考】@Video1 只是攝影機運動參考。逐格複製它的攝影機路徑、旋轉、速度變化與時間節奏,其他一切忽略。灰色無材質的方塊、板子與地面不是內容,只是佔位:灰模車淺色端=車頭、深色帶尾翼端=車尾。

【運鏡】攝影機全程貼在車尾正後方、低角度跟拍:0–1.5 秒直路硬跟;1.5 秒起過彎,鏡頭被慣性甩向彎外約半個車身、再慢慢收回正後方;後段路面爬升,鏡頭跟著上仰,始終鎖定車尾,速度感強。

【環境】地形與路線完全照 @Video1(山路+髮夾彎);材質、光線、天氣與色調照 @Image4:雨夜日本山道,橘黃路燈、細密雨絲、濕柏油強反光、空氣帶雨霧。真實攝影質感、動態模糊自然。
C · FPV 穿越機高空俯衝、貼路面追車、急拉升
【硬規則】畫面裡唯一的載具就是這台車。沒有無人機、沒有四軸機、沒有飛行器、任何時刻都不出現第二台車。攝影機是隱形視點,不是場景中的物件,絕不入鏡。車從第一格就在畫面內,絕不用空路開場。

【主體】@Image1、@Image2、@Image3 是同一台車的三個角度(斜前、正側、斜後)——整支片都是這台車:同車型、同塗裝、同輪圈、同尾翼,不改任何細節。參考圖中攝影棚裡的車=主體車;雨夜山路空景=場景。車上不出現任何標誌或文字。

【參考】@Video1 只是攝影機運動參考。逐格複製它的攝影機路徑、旋轉、速度變化與時間節奏,其他一切忽略。灰色無材質的方塊、板子與地面不是內容,只是佔位:灰模車淺色端=車頭、深色帶尾翼端=車尾。

【運鏡】FPV 穿越機:0–1.5 秒高空遠處俯瞰、快速下降;1.5–4 秒俯衝掠過山坡、貼近路面追上車;4–6 秒與車交會後急拉升遠離,收在髮夾彎全景。

【環境】地形與路線完全照 @Video1(山路+髮夾彎);材質、光線、天氣與色調照 @Image4:雨夜日本山道,橘黃路燈、細密雨絲、濕柏油強反光、空氣帶雨霧。真實攝影質感、動態模糊自然。
D · 髮夾彎外側固定機位只旋轉不移動,目送甩尾
【硬規則】畫面裡唯一的載具就是這台車。沒有無人機、沒有四軸機、沒有飛行器、任何時刻都不出現第二台車。攝影機是隱形視點,不是場景中的物件,絕不入鏡。車從第一格就在畫面內,絕不用空路開場。

【主體】@Image1、@Image2、@Image3 是同一台車的三個角度(斜前、正側、斜後)——整支片都是這台車:同車型、同塗裝、同輪圈、同尾翼,不改任何細節。參考圖中攝影棚裡的車=主體車;雨夜山路空景=場景。車上不出現任何標誌或文字。

【參考】@Video1 只是攝影機運動參考。逐格複製它的攝影機路徑、旋轉、速度變化與時間節奏,其他一切忽略。灰色無材質的方塊、板子與地面不是內容,只是佔位:灰模車淺色端=車頭、深色帶尾翼端=車尾。

【運鏡】機位固定在髮夾彎外側、輪胎高度,整段完全不動只旋轉:0–2.5 秒車從遠方逼近、鏡頭緩慢迎車;2.5–3.5 秒車貼身轟然掃過鏡頭前;3.5–6 秒鏡頭目送車甩尾遠去。

【環境】地形與路線完全照 @Video1(山路+髮夾彎);材質、光線、天氣與色調照 @Image4:雨夜日本山道,橘黃路燈、細密雨絲、濕柏油強反光、空氣帶雨霧。真實攝影質感、動態模糊自然。
給 AI Agent:照這段做
把這頁網址丟給你的 Claude、Codex 或其他 agent,跟它說「照這頁的『給 AI Agent』段做」。純文字版:blender-lineart.md。
這段能幫你做到什麼:用一支 Blender 灰模片當運鏡參考,讓 Seedance 2.5 照你排好的運鏡出片。作者這次實測(2026.08.31),運鏡跟住灰模。
要先準備
- 灰模片(約 6 秒):用 Blender 蓋灰模場景,攝影機用約束跟拍。頁面沒附檔,自備。
- 主體的三個角度定妝照+一張場景圖:頁面用 Nano Banana 生成,圖自備。
- 平台與模型:Seedance 2.5 reference-to-video,作者走 fal 的 API。
- 預估花費:頁面未說明,請自行決定。
步驟
- 在 Blender 蓋灰模場景,攝影機用約束跟拍,輸出 6 秒灰模片。
- 用 Nano Banana 生同一個主體的三個角度,再生一張場景圖。
- 照頁面「三個機位的提示詞」寫五段:硬規則、主體、參考、運鏡、環境。
- 把「參考」段照抄:@Video1 只是攝影機運動參考,灰色方塊不是內容,只是佔位。
- 在「參考」段寫清楚灰模哪一端是車頭、哪一端是車尾。
- 把灰模片設為 @Video1,定妝照設為 @Image1–3,場景圖設為 @Image4。
- 送 Seedance 2.5 一發出片。三個機位只換【運鏡】一段,每個機位須搭配對應的灰模片(原頁要求逐格複製 @Video1 的攝影機路徑)。
- 要換車款,只改【主體】一段。
怎樣算完成
- 成片的運鏡路徑、轉彎、速度節奏和灰模一致。
- 成片裡只有一台車,沒有第二台車、沒有無人機入鏡。
- 車從第一格就在畫面內;材質、光線、天氣照場景圖。
常見失敗與下一步
- 頁面未寫失敗案例與排錯流程。
不要做的事
- 不要讓灰模裡的方塊、板子、地面變成成片內容;提示詞要明寫它們只是佔位。
- 不要讓攝影機入鏡,也不要用空路開場。
- 不要把這頁的數字當成一定如此;這是作者一次實測。
工具:Claude Code(寫 Blender 程式與提示詞)、Blender(灰模)、Nano Banana(定妝照與場景圖)、fal 上的 Seedance 2.5。畫布是我們自己的節點畫布,走 API 接 fal。
← 回到研究列表